
انتخاب موتور ماشین هوشمند
Jun 18, 2025
پیام بگذارید
(I) طبقه بندی موتور
1 موتورهای DC و AC، موتورهای DC به طور کلی استفاده می شود.
2 چرخش مداوم و موتورهای پله ای، چرخش مداوم به جلو و موتورهای معکوس به طور کلی استفاده می شود.
3 سروو یک موتور چرخش پیوسته با بازخورد است که می تواند با دقت بچرخد.
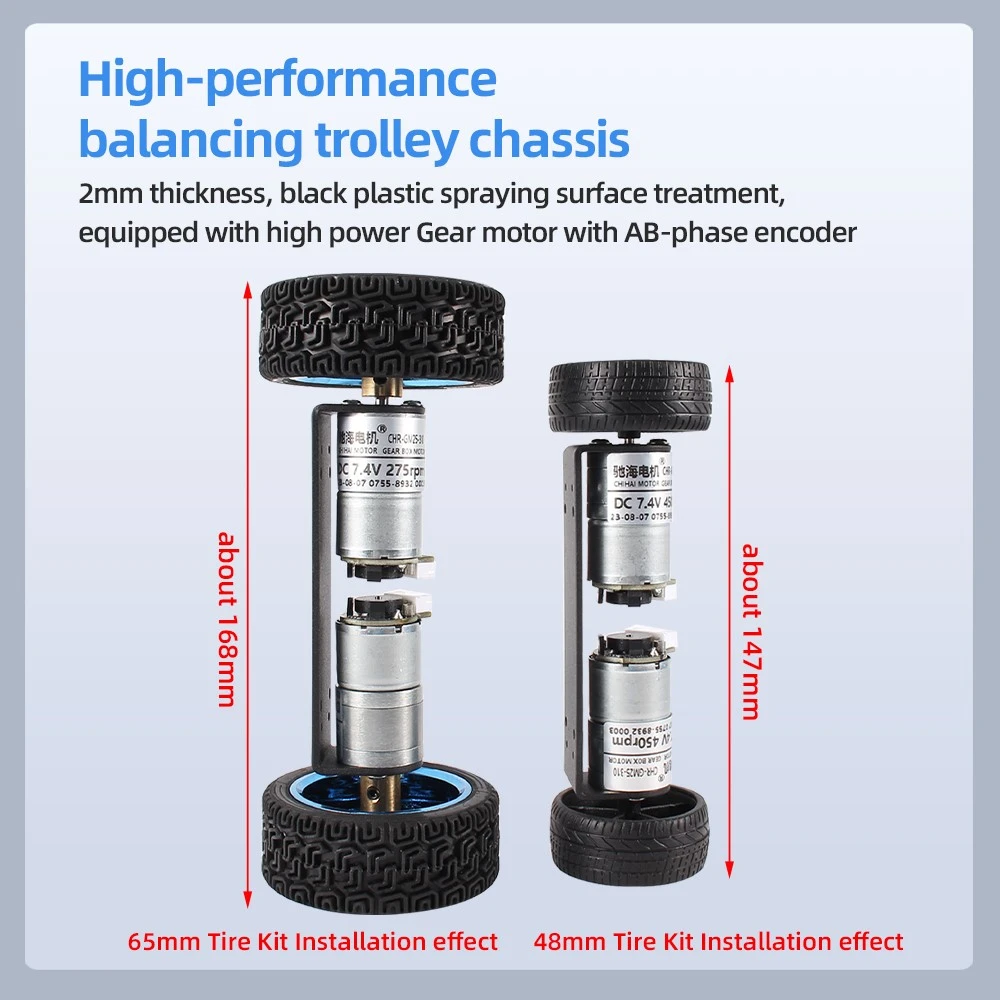
موتور 4 TT، موتوری که موتور و مکانیسم کاهش را یکپارچه می کند.
(II) پارامترهای موتور
1 ولتاژ نامی
موتورهای DC کوچکی که معمولاً در این مدل استفاده می شوند معمولاً دارای محدوده ولتاژ هستند. به عنوان مثال، اگر در 6 ولت رتبه بندی شود، می توان آن را در 3 ولت نیز استفاده کرد، اما سرعت کاهش می یابد. همچنین می توان از آن در 9 ولت استفاده کرد و سرعت افزایش می یابد. هنگامی که کمتر از 50٪ باشد، موتور کوچک ممکن است نتواند بچرخد. وقتی بیشتر از 50% باشد، موتور ممکن است بعد از کارکرد طولانی مدت بسوزد.
2 سرعت
موتور کم سرعت مورد استفاده در تولید رباتهای چرخدار دارای سرعت بدون باری بیش از 500R/min نیست و معمولاً مجهز به مکانیزم کاهش است. سرعت پس از اضافه کردن بار کاهش می یابد. سرعت و گشتاور به طور کلی رابطه معکوس دارند، هر چه سرعت کمتر باشد، گشتاور بیشتر است. هرچه سرعت بیشتر باشد، گشتاور کمتر است.
3 گشتاور
نیرویی است که موتور بر بار وارد می کند که معمولاً بر حسب کیلوگرم بر سانتی متر بیان می شود، به این معنی که در فاصله 1 سانتی متری از محور، می تواند یک جسم 1 کیلوگرمی را به چرخش پیوسته سوق دهد. هرچه گشتاور بیشتر باشد، بار قابل حمل بیشتر و سرعت بیشتر می شود. به گشتاور استال توجه ویژه ای داشته باشید، یعنی اینکه چه مقدار بار باعث از کار افتادن موتور می شود. قضاوت اولیه بر اساس اندازه و جنس موتور برای تعیین اینکه آیا گشتاور موتور انتخاب شده کافی است یا خیر.
4 مصرف جاری
بار نیز زیاد است و مصرف جریان نیز زیاد است. برای جلوگیری از فرسودگی جریان، به جریان مصرفی بدون بار و جریان توقف توجه ویژه داشته باشید. اگر علامت گذاری وجود ندارد، می توانید از محدوده جریان مولتی متر برای اندازه گیری دستی شرایط فعلی در شرایط بدون بار، بارگذاری معمولی و اضافه بار استفاده کنید.



ارسال درخواست